FIELD NOTES / 机器人主动感知
项目申报 · 研究计划
UNDERGRADUATE INNOVATION PROJECT / 2026

让机器人
看见,进而触达

面向遮挡与堆叠场景的机器人主动感知与智能抓取方法研究

从复杂场景理解,到可靠动作生成
PERCEIVE · REASON · GRASP
01 / WHY IT MATTERS

看见遮挡,
理解关系。

让机器人不止“识别物体”,而是读懂堆叠背后的空间关系,找到真正可执行的抓取机会。

感知复杂场景中的目标与几何线索
判断遮挡、支撑与可达关系
规划可抓取区域与抓取位姿
执行把理解转化为稳定动作
FROM VISUAL CUES TO ACTION
02 / TEAM PROFILE

项目成员 / 01朱昱安

具备扎实的数学基础,掌握 C、C++、Python 等编程语言;对智能体、神经网络与深度学习有初步了解,并持续接触目标检测、三维视觉及 ROS。

曾参与数学建模比赛并担任论文手,擅长统筹协调与归纳总结。勤奋踏实、好奇心强,注重团队合作,也乐于把新知识快速带进实践。

数学建模Python / C++深度学习3D 视觉ROS
在项目中的期待从文献与数据集整理出发,参与实验环境搭建、项目架构设计、模块实现与结果可视化。
成员项目预期原始配图
基础扎实 / 善于协作
03 / RESEARCH JOURNEY

项目成员 / 02蒋陆远

参与金种子项目,围绕端到端注视估计开展研究,希望降低模型在 GazeCapture 数据集上的测试误差。

曾在时序网络中加入注视角度、变化速度与加速度约束。角度和速度约束带来一定改善,但尚未超过 ResNet-50 单帧模型。

在老师与学长指导下,重新审视路径,转向单帧图像,并尝试加入双眼裁剪图像,探索局部信息能否提升估计精度。

下一步贡献参与图像数据增强、三维相机位姿解算更新,以及决策模块 action expert 的开发。
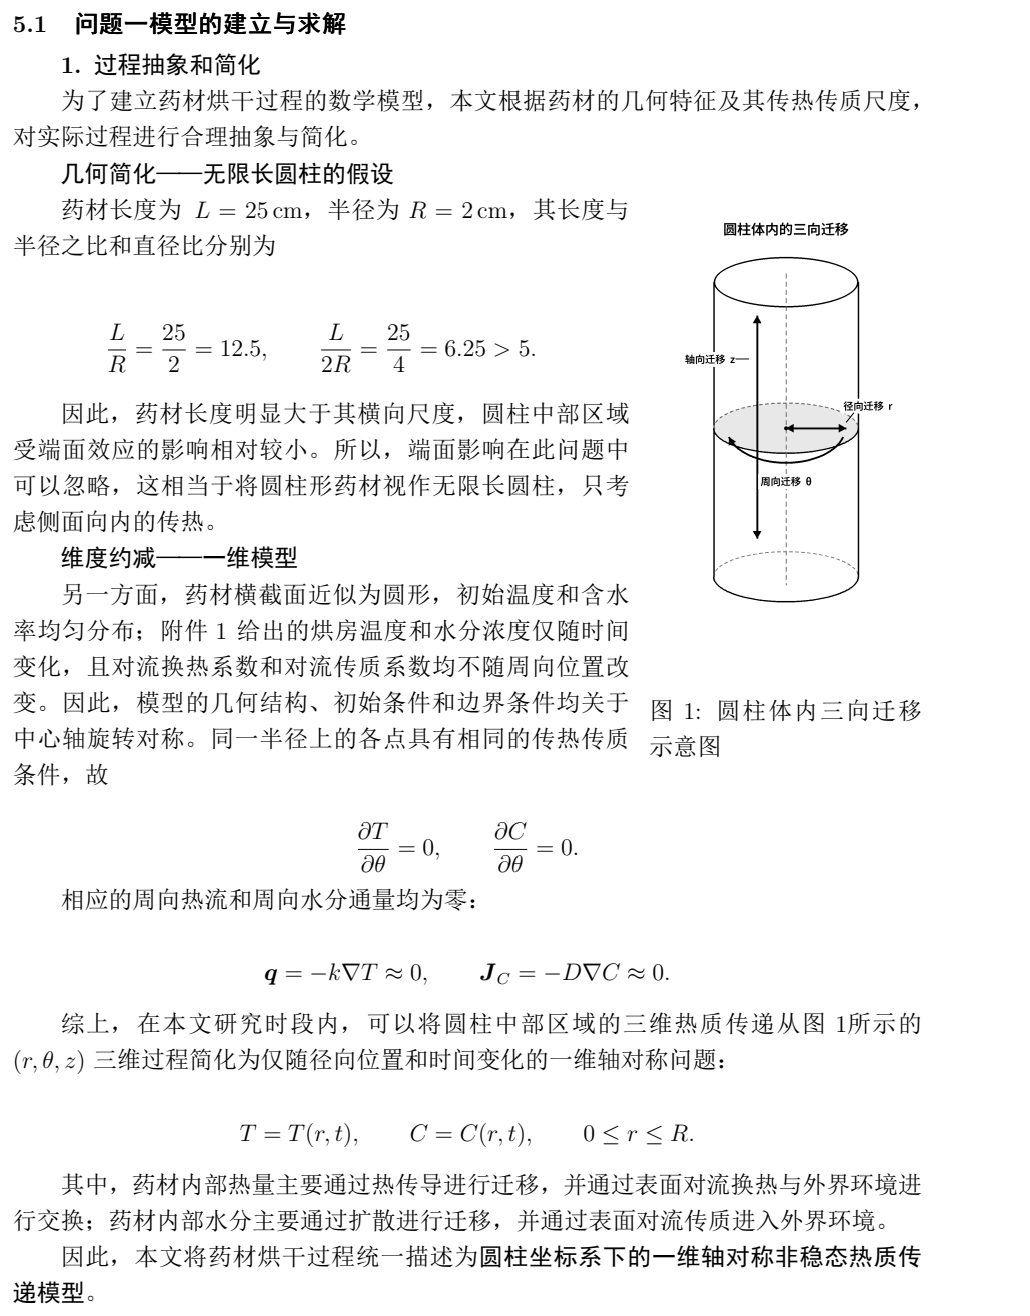
三维热质传递研究图示
研究图示 / 三维热质传递
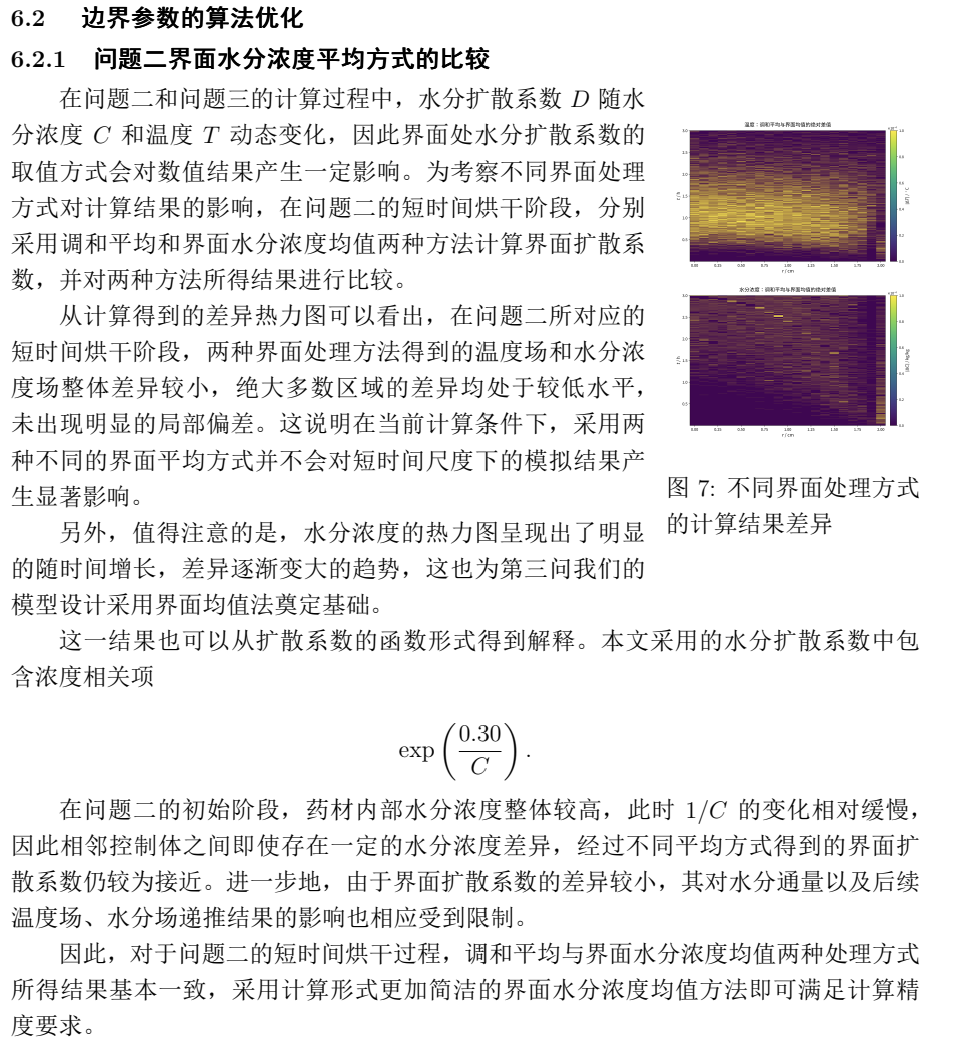
边界参数算法优化结果图
算法优化 / 数值结果
04 / ENGINEERING PRACTICE

项目成员 / 03杨浩成

作为校 RoboMaster 战队视觉组成员,参与自瞄算法开发:基于 YOLOv5s 适配装甲板四角点,设计 Mosaic 拼接增强与弹丸遮挡合成,并调试整套模型参数。

目前继续开发装甲板识别评估、PnP 位姿解算和 EKF 运动状态预测;也在 Jetson Orin NX 上部署 ROS 相机节点并调试与下位机通信。

YOLOv5sPnP / EKFJetson Orin NXROS
项目中可承担目标检测、动作序列生成与 ROS 框架部署调试。
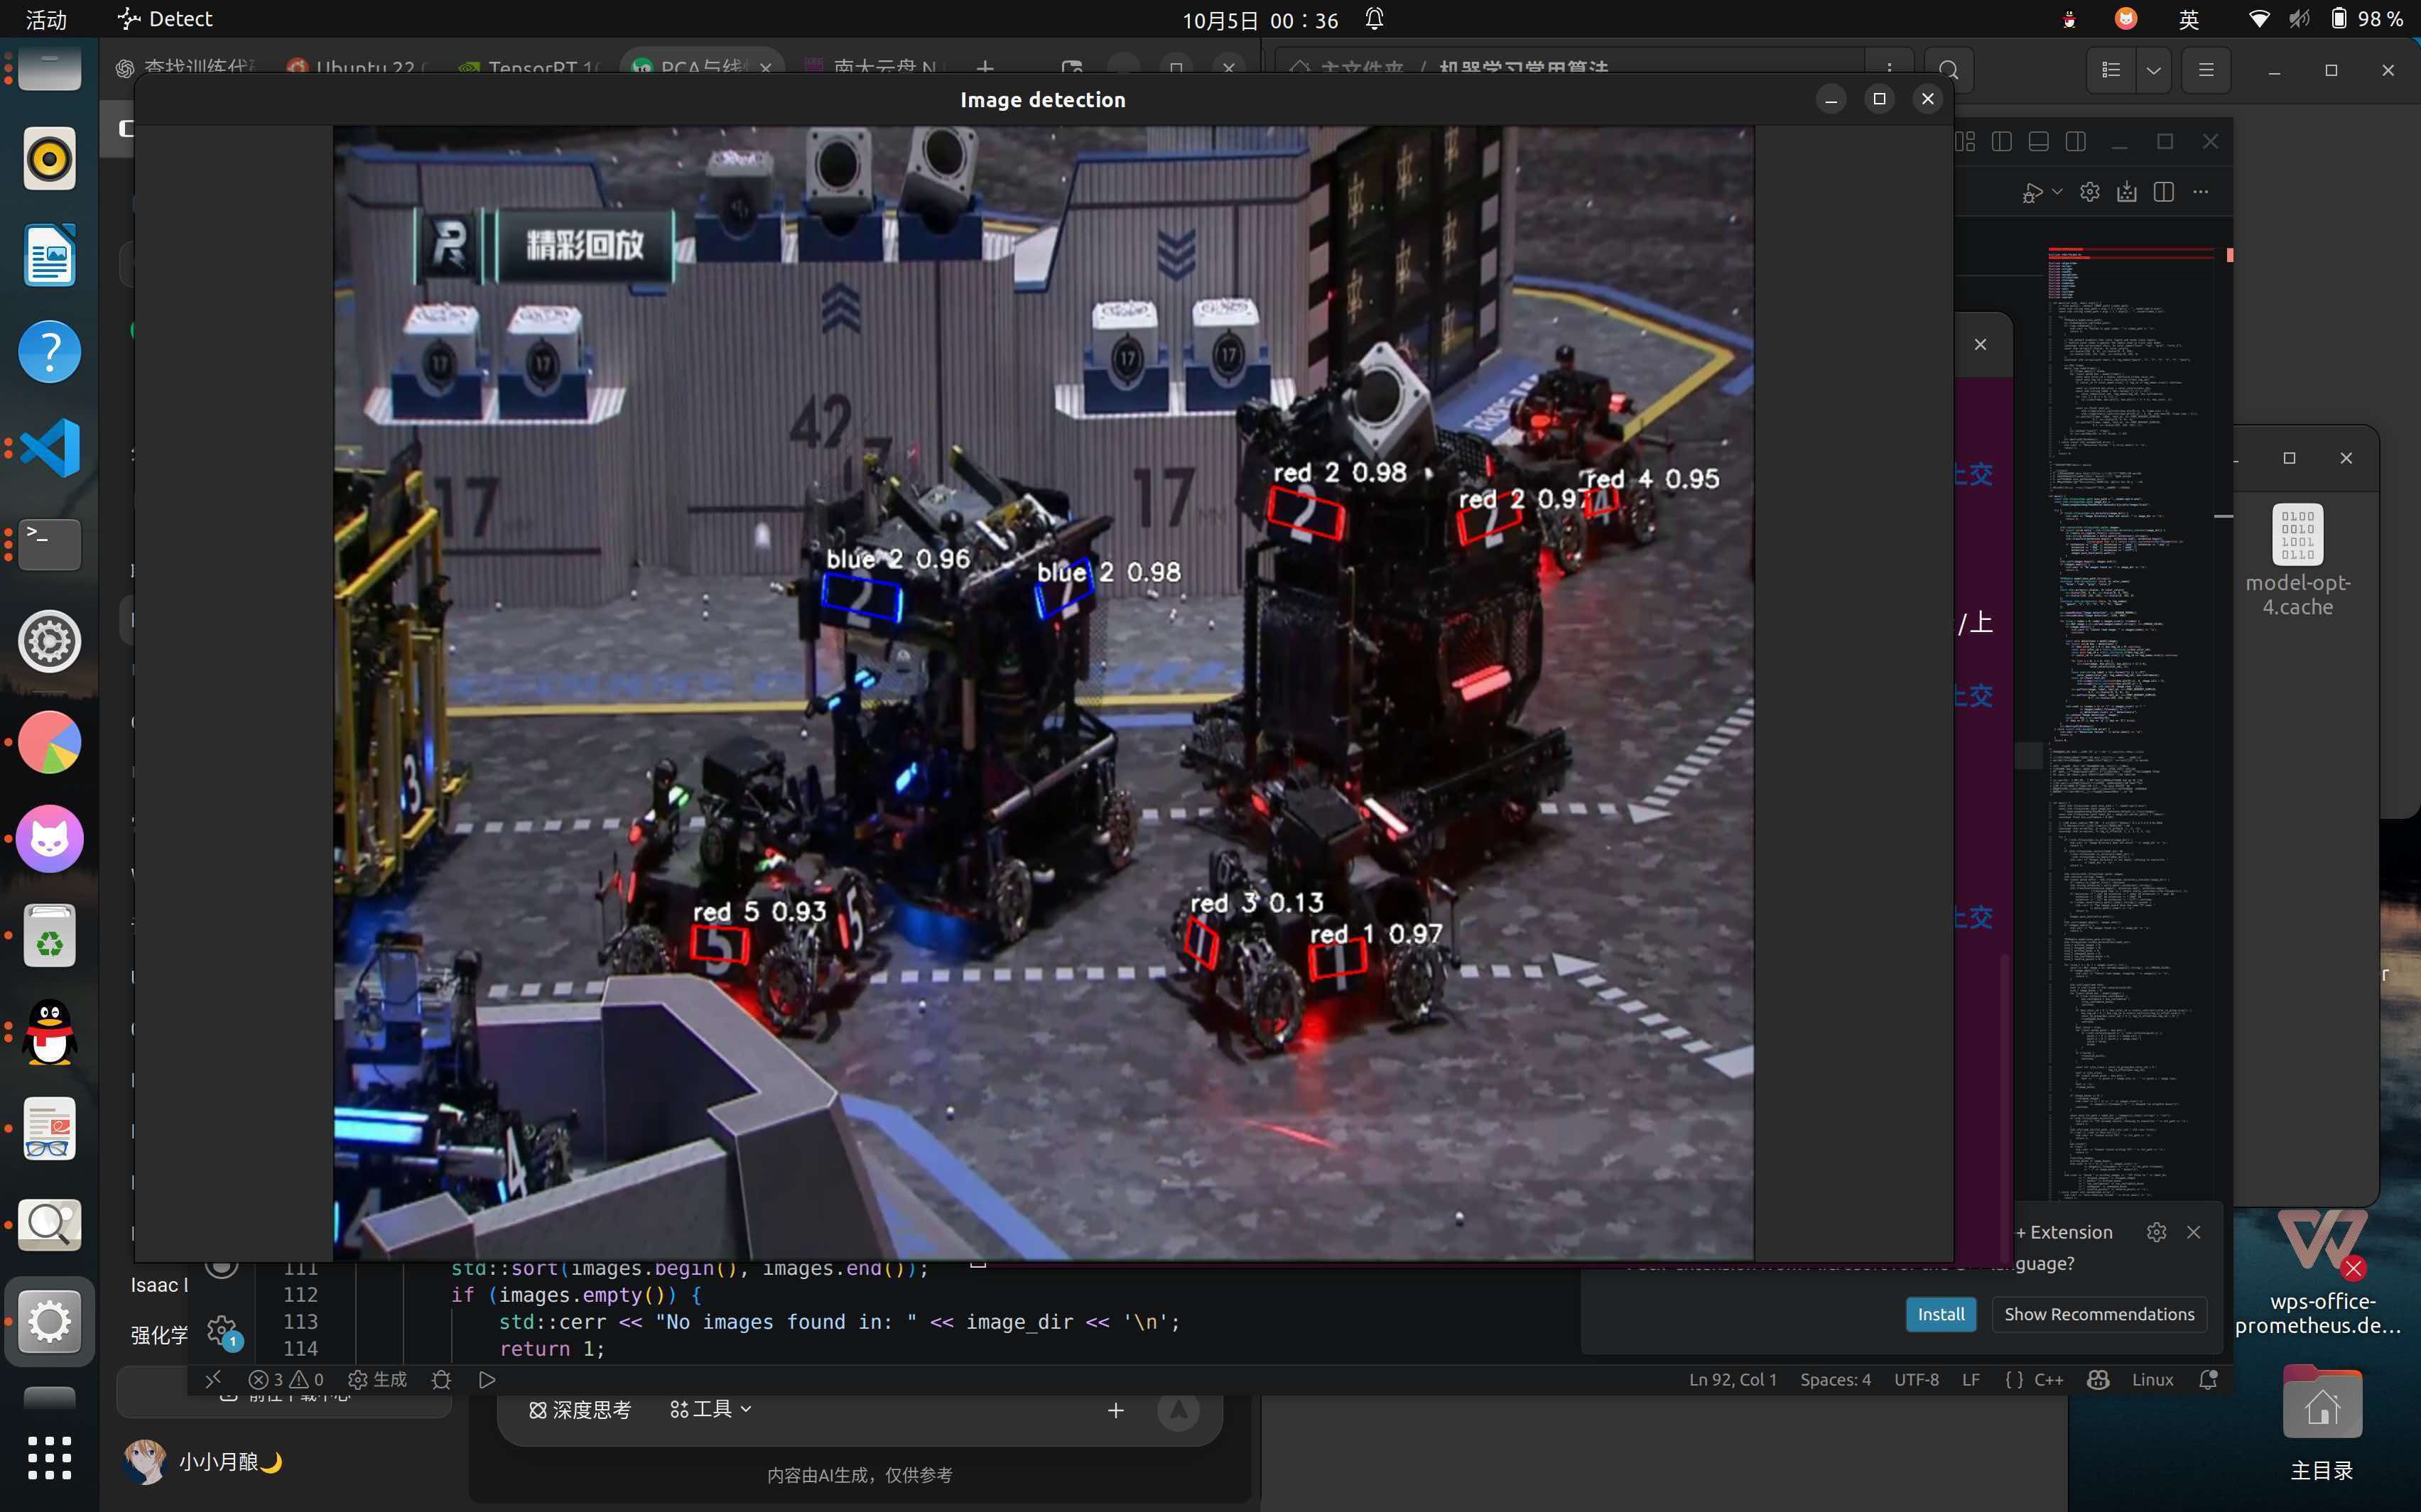
RoboMaster机器人视觉识别截图
RoboMaster 比赛视频 / 点击播放
05 / LEARNING IN MOTION

项目成员 / 04王科迪

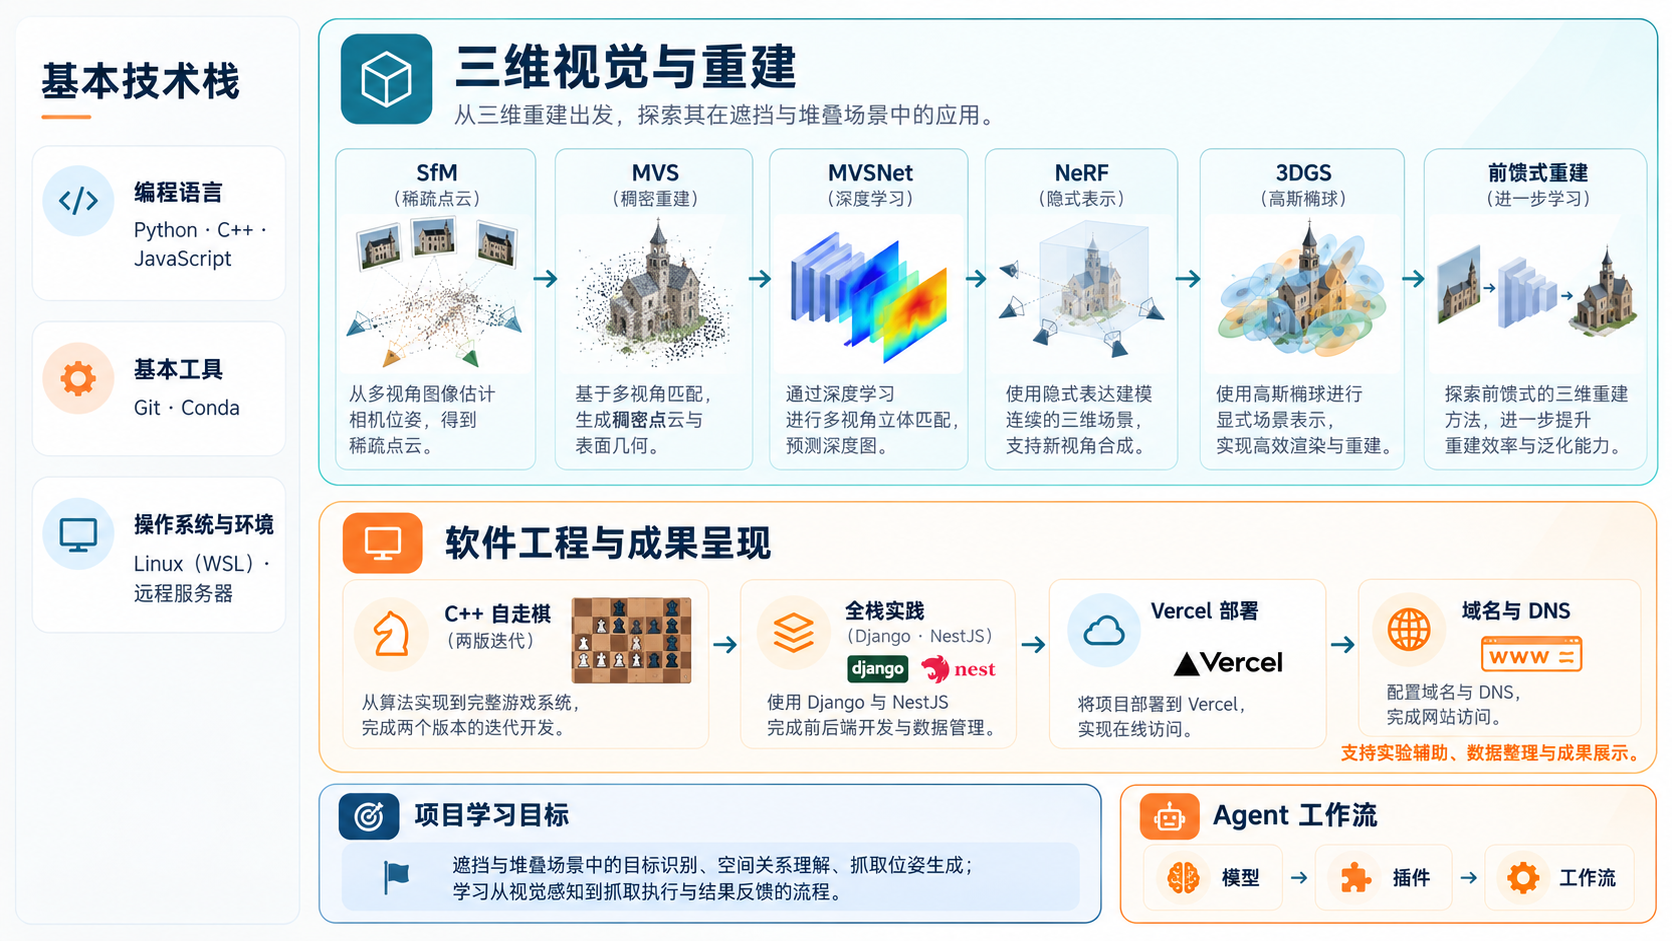
从 SfM、MVS 出发,学习多视图几何与稠密重建;继续探索 MVSNet、NeRF,以及以高斯椭球显式表示场景的 3DGS。

在软件实践中,迭代开发两版 C++ 自走棋项目,并尝试使用 Django 与 NestJS 构建全栈应用,完成 Vercel 部署、域名与 DNS 配置。

三维视觉与重建、软件工程及项目学习成果信息图
06 / EXPECTED OUTCOME
感知 → 抓取

把空间理解,
变成可靠动作。

围绕遮挡与堆叠场景,系统学习并实践目标识别、空间关系理解、可抓取区域判断与抓取位姿生成。

01 / 看得清建立场景与目标表征
02 / 想得明理解遮挡与空间关系
03 / 抓得准生成可执行抓取位姿
04 / 可验证采集实验结果并可视化
SEE MORE · GRASP BETTER